Кабельні паралельні роботи (КПР) належать до класу маніпуляторів, у яких положення та орієнтація рухомої платформи задаються довжинами й натягом гнучких кабелів, що намотуються на приводні лебідки. Завдяки малій інерції рухомих частин, гнучкості та великому робочому простору такі системи застосовують у логістиці, будівництві, реабілітаційній техніці та 3D-друці. Адекватність імітаційної моделі КПР значною мірою визначається коректністю відтворення роботи приводної лебідки та пружних властивостей кабелю, проте підвищення достовірності моделі майже завжди супроводжується зростанням обчислювальних витрат [1].
У літературі питання моделювання пружності та провисання кабелів КПР опрацьоване переважно на «важкому» кінці спектра деталізації – на основі теорії стрижнів, балок та методу скінченних елементів [2]. Водночас бракує робіт, які у середовищі MATLAB/Simulink надавали б обчислювально ефективну модель лебідки та обґрунтовували вибір рівня деталізації приводу за критеріями «точність – швидкодія». Метою роботи є порівняння трьох практичних підходів до моделювання приводу лебідки КПР і формулювання рекомендацій щодо їх застосування.
Об’єктом моделювання є приводна лебідка з барабаном радіуса намотування r та підвішеним вантажем масою m, де кінематичні параметри – довжина кабелю L і лінійна швидкість V – визначаються як добуток радіуса r на кут повороту φ та кутову швидкість ω відповідно.
Для дослідження побудовано три варіанти моделі лебідки з однаковою кінематикою, що відрізняються рівнем деталізації приводу: а) детальну математичну модель з двигуном постійного струму (ДПС), б) спрощену математичну модель приводу та в) модель на основі блоків бібліотеки Simscape Multibody. Для коректності порівняння всі моделі живляться від єдиного генератора траєкторії з однаковими параметрами навантаження та налаштуваннями розв’язувача.
У детальній моделі привід реалізовано на основі ДПС із незалежним збудженням; рух механічної частини описується другим законом Ньютона для обертального руху, а момент опору обчислюється за фактичним натягом кабелю:
де J∑ – сумарний момент інерції; MEM – електромагнітний момент; MC – момент опору; FT – натяг кабелю. У спрощеній моделі повний електромеханічний опис двигуна замінено блоками, що відтворюють лише інтегральну поведінку приводу – плавний розгін і гальмування з обмеженням швидкості, чого достатньо для перевірки алгоритмів керування положенням платформи.
В обох математичних моделях кабель описано як в’язко-пружну нитку за моделлю Кельвіна-Фойгта – паралельним з’єднанням пружного та в’язкого елементів. Зусилля у кабелі підпорядковується закону Гука з урахуванням в’язкого тертя:
де Kstiff – еквівалентна поздовжня жорсткість троса; Kdamp – коефіцієнт демпфування; Lactual – реальна довжина троса; Lstart – початкова довжина ненатягнутого троса. Функція max виразу (3) реалізована блоком Saturation і забезпечує відсутність штовхаючих сил при провисанні троса.
Принциповим обмеженням третього підходу є те, що трос у бібліотеці Belt-Cable вважається нерозтяжним, а блоки не передбачають задання жорсткості й демпфування. Крім того, при інтеграції кількох таких лебідок у повну багатотілову модель розрахунок втрачає обчислювальну стійкість – подібні труднощі за умов високого натягу кабелів відзначали й інші дослідники [3].
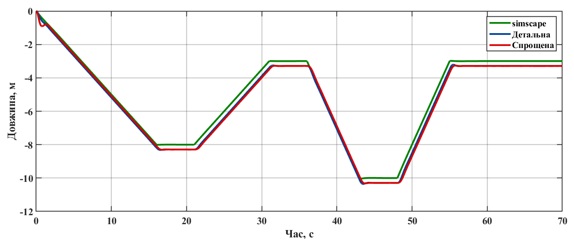
Результати відпрацювання заданої траєкторії трьома моделями наведено на рис. 1. Усі три моделі якісно відтворюють заданий профіль руху на повільних і швидких ділянках та в режимах утримання позиції.
Рис. 1. Порівняння відпрацювання заданої траєкторії трьома моделями лебідок
Кількісно усталена довжина кабелю за командою 8 м з навантаженням 20 кг становить близько 8,29 м для обох математичних моделей (видовження зумовлене скінченною жорсткістю кабелю) і майже точно 8,00 м для моделі Simscape з нерозтяжним канатом. Найважливіше, що усталені значення детальної та спрощеної моделей збігаються з відхиленням менше 3 мм. Це означає, що спрощена модель практично точно відтворює поведінку детальної моделі, що обґрунтовує її застосування як повноцінної заміни в задачах керування.
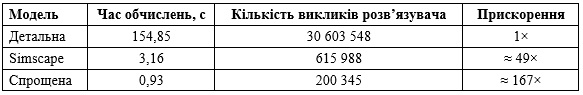
Результати вимірювання обчислювальної вартості трьох моделей за 70 с модельного часу наведено в табл. 1. Відмінності між моделями надзвичайно значні.
Таблиця 1 – Обчислювальна вартість моделей (модельний час 70 с)
Спрощена модель виявилася приблизно у 167 разів швидшою за детальну, а Simscape – у 49 разів. Причина такого результату міститься в електричній динаміці детальної моделі, де мала електромагнітна стала часу разом із пружним кабелем робить систему рівнянь жорсткою.
Отже, кожна модель має свою область застосування: детальна – для дослідження електромеханічних процесів приводу; спрощена – для перевірки алгоритмів керування, особливо у складі повної моделі робота [4]; Simscape – для тривимірної візуалізації [5]. Запропонована спрощена модель забезпечує оптимальний компроміс між достовірністю та швидкодією й рекомендується для наскрізного моделювання кабельних роботів і синтезу алгоритмів керування.
Список літератури:
1. Угольніков Г.Г., Герасін О.С. Розрахунок кінематики та моделювання роботи лебідки підвісного робота-маніпулятора. Методи та прилади контролю якості. 2025. № 1 (54), 101-108с.
2. Moussa, K., Thieffry, M., Claveau, F., Chevrel, P., & Caro, S. (2025). Dynamic models for simulation of Cable-Driven Parallel Robots with elasticity and sagging. Mechanism and Machine Theory, 209, 105972.
3. Michelin M., Baradat C., Nguyen D. Q., Gouttefarde M. Simulation and Control with XDE and Matlab/Simulink of a Cable-Driven Parallel Robot (CoGiRo). Cable-Driven Parallel Robots. Mechanisms and Machine Science. Vol. 32. Cham: Springer, 2014. P. 71–83.
4. Pott, A. Geometric and static foundations. In Cable-Driven Parallel Robots: Theory and Application. Cham: Springer International Publishing, 2018. p. 45-117.
5. Simscape Multibody Documentation. Multibody Modeling. The MathWorks, Inc. URL: https://www.mathworks.com/help/sm/multibody-systems.html (дата звернення: 17.06.2026).
|


 Голосування


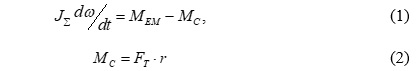
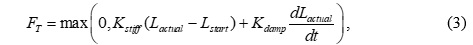
 Ця робота ліцензується відповідно до Creative Commons Attribution 4.0 International License
 Знайшли помилку? Виділіть помилковий текст мишкою і натисніть Ctrl + Enter